Yacht Devices Новости: Управление автопилотами Raymarine через наши шлюзы
06.10.2017
В прошивке 1.06 добавлена специальная поддержка автопилотов Raymarine. USB Gateway, Wi-Fi Gateway и NMEA 0183 Gateway. Позволяет осуществлять навигацию по маршруту или к путевой точке из мобильных и компьютерных приложений по протоколу NMEA 0183. Автопилоты Raymarine SPX30 и EV-1 были протестированы в море с бесплатным приложением OpenCPN.
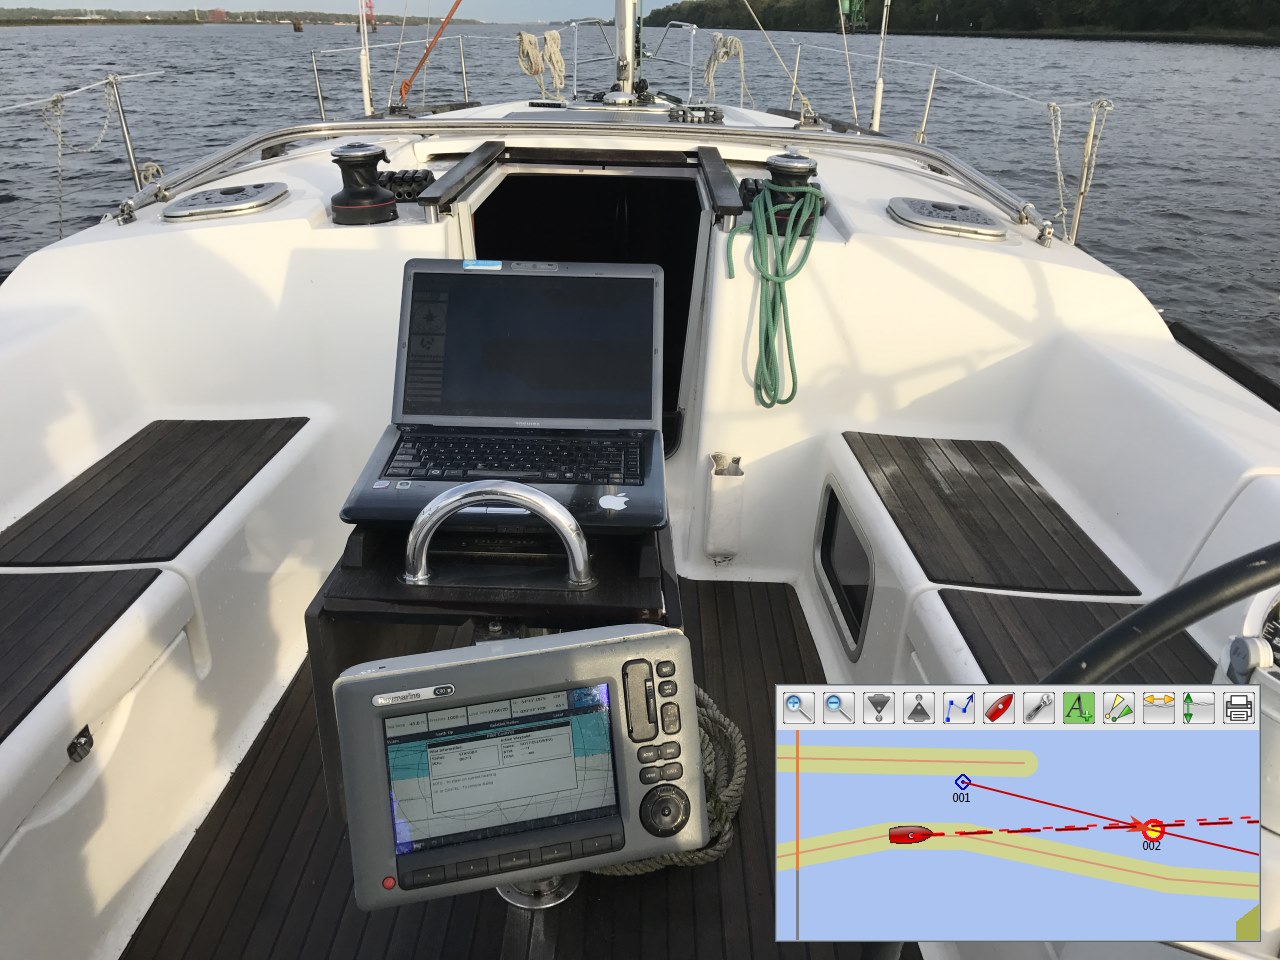
Многие приложения (и почти все мобильные приложения) по-прежнему используют старый протокол NMEA 0183, несмотря на то, что в последнее десятилетие большая часть морской электроники подключается через NMEA 2000 (SeaTalk NG в случае Raymarine отличается от NMEA 2000 только типом разъемов).
Наши шлюзы могут преобразовывать предложения NMEA 0183 в сообщения NMEA 2000 и наоборот, а также поддерживать все основные предложения и сообщения автопилота. Однако этого было недостаточно для управления автопилотами Raymarine, поскольку они используют некоторые собственные сообщения в дополнение к стандартным сообщениям NMEA 2000. Другими словами, до сих пор только оборудование Raymarine (картплоттеры и головы пилотов) могло управлять автопилотами, подключенными через SeaTalk NG (NMEA 2000).
Новое управление автопилотом было испытано в море с двумя системами используя OpenCPN. Первая система была популярна 5 — 10 лет назад, а вторая современная:
- картплоттер Raymarine C90W, пилотная головка Raymarine SmartPilot SPX30 и Raymarine ST70;
- Картплоттер Raymarine c125 (LightHouse 17), курсовой компьютер Raymarine EV-1, исполнительный блок Raymarine ACU200 и блок управления p70.
Мы ожидаем, что управление автопилотом также будет работать со всеми другими автопилотами Raymarine, использующими интерфейс SeaTalk NG. Однако управление автопилотом Raymarine отключено в заводских настройках, и после обновления прошивки вам необходимо будет прочитать инструкцию (Глава IX для NMEA 0183 Gateway, Глава X для Wi-Fi Gateway, Глава XI для USB Gateway), чтобы включить его.
Автопилот Raymarine может управляться приложением, когда он переключен в автоматический режим. Когда автопилот находится в автоматическом режиме, вы можете активировать маршрут или путевую точку в своем приложении, и автопилот переключится в режим отслеживания.
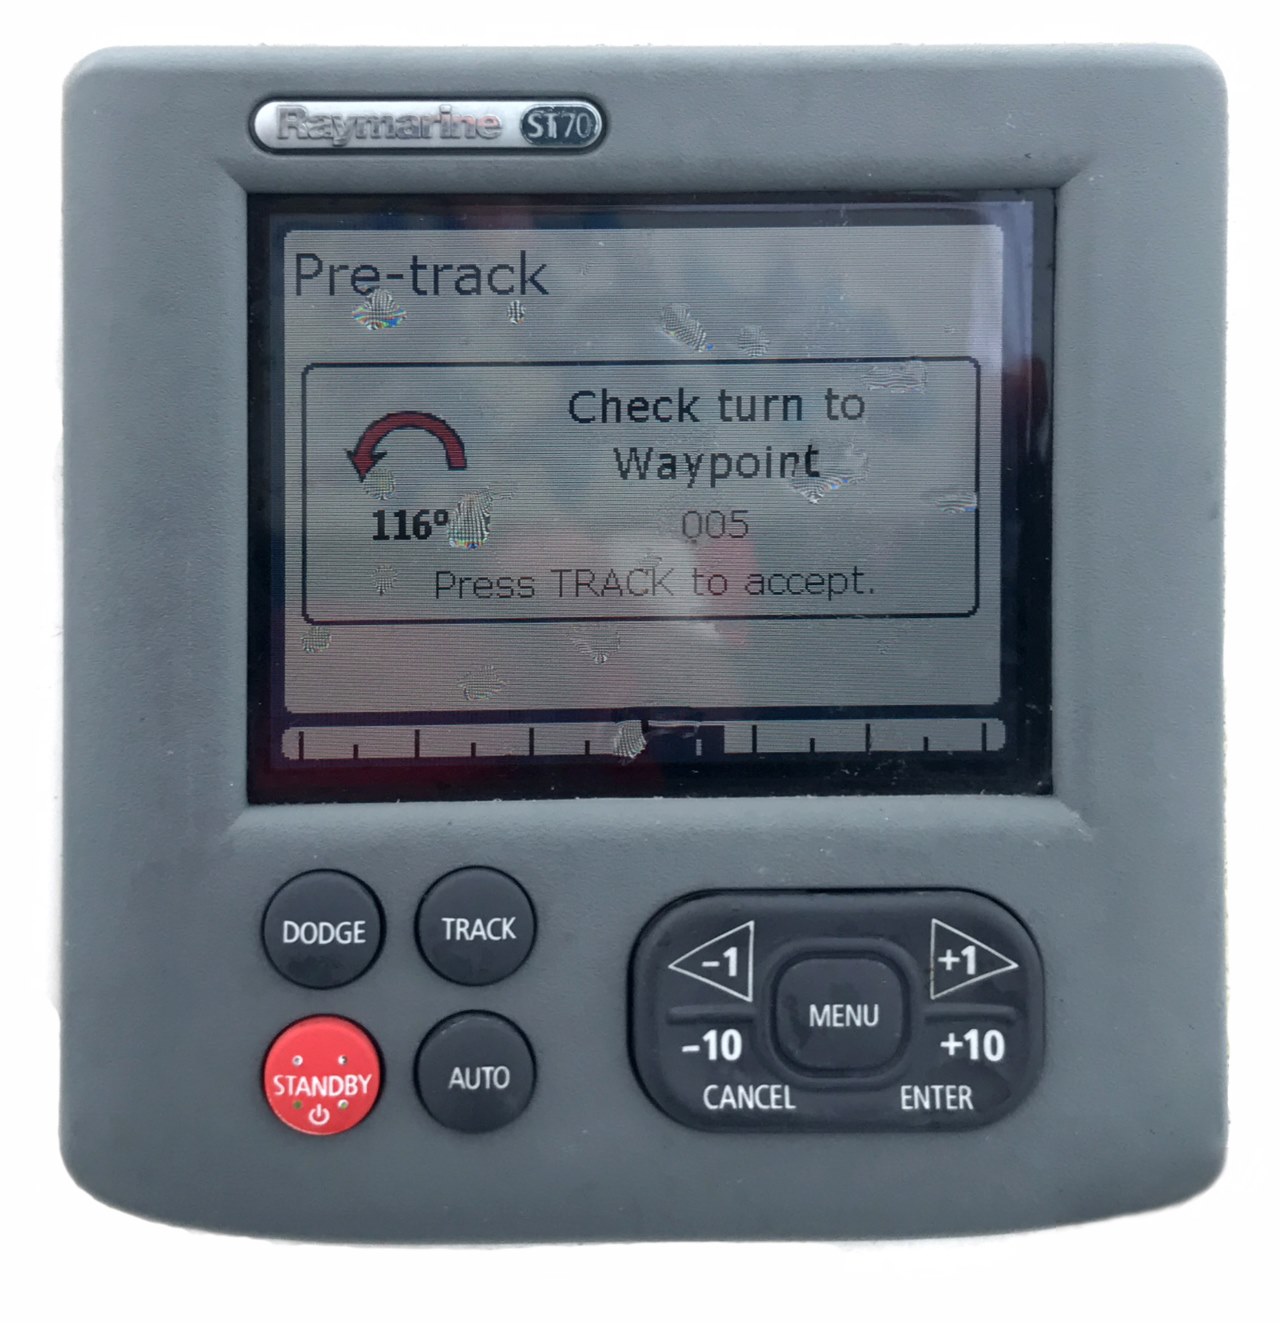
Рисунок 1. Подтверждение трека на пилотной головке ST70
Автопилот запросит у вас подтверждение (см. Рисунок 1), когда путевая точка изменится. Однако шлюзы имеют настройки, позволяющие автоматически подтверждать эти запросы (в заводских настройках это тоже отключено).
Когда навигация прекращается приложением, Gateway возвращает автопилот в автоматический режим.
Переключиться из режима «Отслеживание» в «Авто» вручную, когда приложение управляет автопилотом, невозможно, поскольку он вернется в режим «Отслеживание» после 5-секундной задержки. Чтобы взять управление на себя в чрезвычайной ситуации, переключите автопилот в режим ожидания.
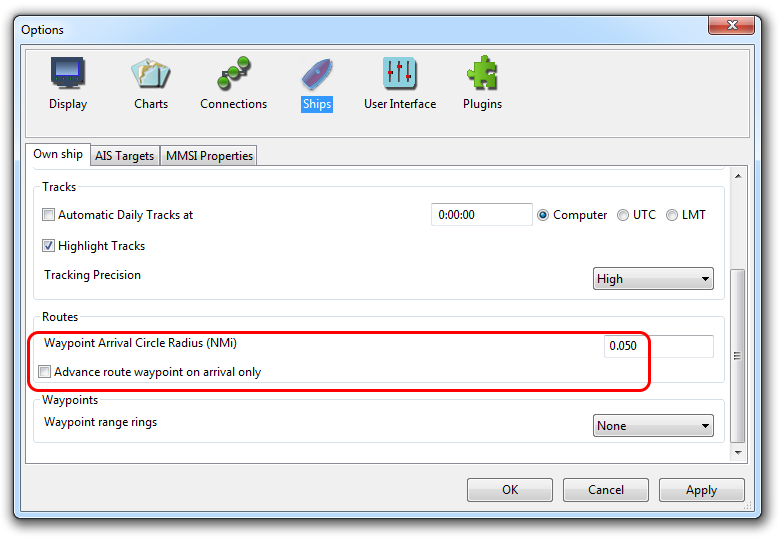
Рисунок 2. Настройки автопилота OpenCPN
Вы должны протестировать свое приложение на открытой воде и убедиться, что оно работает с автопилотом должным образом. В настройках OpenCPN обращаем ваше внимание на пункт "Радиус круга прибытия маршрутной точки"и"Предварительная точка маршрута только по прибытии» настройки (см. Рисунок 2).
Автопилот решает, каким курсом держаться, используя пеленг и положение путевой точки, а также погрешность поперечного курса (расстояние между положением судна и линией участка), полученную из приложения вместе с другими данными.
Однако за переключение путевых точек отвечает приложение. Если ваш маршрут круговой или примерно такой, приложение может неожиданно переключиться с первой точки на последнюю и вы сможете посетить остров против своей воли.
Новое обновление прошивки также содержит некоторые исправления и рекомендуется всем пользователям, а не только владельцам систем Raymarine. Вы можете загрузить обновление прошивки для вашего шлюза на сайте странице загрузок. Узнайте больше о USB Gateway, Wi-Fi Gateway и NMEA 0183 Gateway.